Servomotores de baixa inércia vs média inércia vs alta inércia: como escolher
Ao selecionar um servo motor, a potência e o torque são geralmente as primeiras especificações que as pessoas verificam.
Eles são importantes, mas não contam toda a história.
Para máquinas que necessitam de aceleração frequente, posicionamento preciso ou mudanças rápidas de direção, a inércia do motor pode ter uma grande influência no comportamento do eixo.
É por isso que os servomotores são frequentemente oferecidos em versões de baixa, média e alta inércia.
Os termos podem parecer técnicos, mas a ideia básica é simples: diferentes máquinas impõem diferentes exigências ao motor e a inércia do rotor deve adequar-se à carga e ao perfil de movimento.
O que significa inércia do servo motor?
A inércia descreve quão fortemente um objeto resiste a uma mudança na velocidade de rotação.
Um rotor com menor inércia é geralmente mais fácil de acelerar e desacelerar. Um rotor com maior inércia requer mais torque para alterar a velocidade, mas pode ser adequado para sistemas onde a carga mecânica conectada e o perfil de movimento exigem um equilíbrio diferente entre resposta e estabilidade.
Isto não significa que a inércia baixa seja sempre mais rápida ou que a inércia alta seja sempre melhor para máquinas pesadas.
O desempenho do servo depende do sistema completo, incluindo a inércia do motor, a inércia da carga, a caixa de engrenagens ou transmissão, o tempo de aceleração, a velocidade necessária, o pico de torque disponível e o ajuste do servo-drive.
Um motor que funciona bem em uma máquina pode se comportar de maneira muito diferente quando conectado a outra carga.
O que é um servo motor de baixa inércia?
Um servo motor de baixa inércia usa um rotor projetado para minimizar a inércia rotacional.
Como é necessário menos torque para alterar a velocidade do rotor, este tipo de motor é adequado para aplicações com partidas, paradas, inversões e ciclos de movimento curtos frequentes.
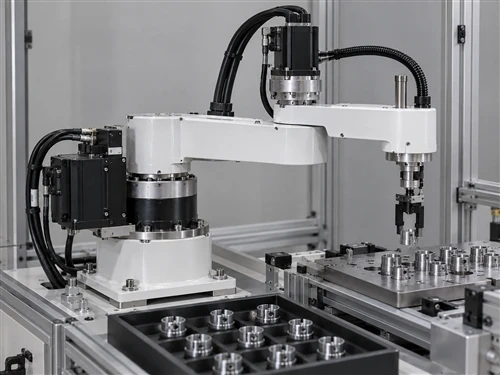
As aplicações típicas incluem juntas robóticas, sistemas pick-and-place, equipamentos de embalagem e outras máquinas onde o eixo precisa responder rapidamente.
A baixa inércia é particularmente útil quando a carga mecânica também é relativamente leve ou quando o sistema de transmissão mantém a inércia da carga refletida dentro de uma faixa que o servo sistema pode controlar de forma eficaz.
Onde cabem os motores de baixa inércia Jiangnan
O atual catálogo de servos da Jiangnan Electric inclui servomotores de ímã permanente das séries A e B dentro de sua faixa de baixa inércia. A Série A utiliza configurações de tensão mais alta, enquanto a Série B inclui produtos de 48 V destinados a aplicações como AGVs e robôs médicos. O catálogo também destaca a ampla compatibilidade com dispositivos de feedback incrementais, absolutos e outros.
Por exemplo, a Série 40B inclui uma configuração de 0,1 kW com torque nominal de 0,32 N·m e ponto operacional nominal de 3.000 rpm. O site atual de Jiangnan lista famílias de servos de baixa e alta tensão em vários tamanhos de estrutura.
Um motor de baixa inércia pode, portanto, ser um bom ponto de partida quando a máquina necessita de movimento rápido em um pacote compacto.
O que é um servo motor de média inércia?
Um servo motor de inércia média fica entre as duas extremidades da faixa.
Em vez de minimizar ao máximo a inércia do rotor, o projeto fornece um nível de inércia mais moderado que pode ser adequado para máquinas onde a carga não é extremamente leve nem fortemente dominada por mecânicas de alta inércia.
Isto pode ser útil em robôs industriais, equipamentos de manuseio e outras máquinas automatizadas onde o eixo precisa de movimento responsivo e controle de carga estável.
O ponto importante é que a inércia média não deve ser tratada como um produto de compromisso.
Para a aplicação correta, ele pode fornecer uma melhor correspondência motor-carga do que um projeto de inércia muito baixa ou de inércia muito alta.
A atual estrutura de produtos da Jiangnan Electric coloca a Série C na categoria de média inércia, com uma plataforma de baixa tensão destinada a aplicações que incluem robôs industriais e robôs de manuseio de materiais.
O que é um servo motor de alta inércia?
Um servo motor de alta inércia possui um rotor com maior inércia rotacional.
Isso muda a forma como o motor responde à aceleração e desaceleração.
Em aplicações com inércia de carga substancial, um motor com inércia mais alta pode, às vezes, fornecer uma relação mais adequada entre o motor e o mecanismo acionado. Também pode ser útil onde o movimento suave e estável é mais importante do que alcançar a aceleração mais rápida possível.
Contudo, a elevada inércia não deve ser interpretada simplesmente como “para cargas mais pesadas”.
O torque necessário, o tempo de ciclo, a relação de transmissão e a capacidade do servoacionamento ainda precisam ser verificados.
A atual linha de servos de alta inércia da Jiangnan inclui configurações das séries D, E e S. As informações atuais do produto também listam servoprodutos de ímã permanente de alta inércia com capacidade de alto pico de torque, operação em alta velocidade em modelos relevantes e múltiplas opções de codificador.
Por que a inércia de carga é importante
O servo motor não acelera apenas o seu próprio rotor.
Também deve controlar a carga mecânica conectada ao eixo.
Essa carga pode incluir um braço robótico, polia, fuso de esfera, caixa de engrenagens, rolo transportador, mesa de máquina ou outro mecanismo rotativo.
Do ponto de vista do servoconversor, o fator importante é a inércia da carga refletida de volta ao eixo do motor.
É por isso que simplesmente dizer a um fornecedor de motores que uma máquina transporta “uma carga de 50 kg” normalmente não é suficiente.
A mesma carga de 50 kg pode criar inércia muito diferente dependendo da distância da massa ao eixo, se o movimento é rotativo ou linear, das dimensões da polia ou do parafuso, da relação da caixa de velocidades, da geometria da máquina e da aceleração necessária.
Uma caixa de engrenagens também pode alterar a inércia refletida no motor, o que é um dos motivos pelos quais a seleção do servo deve considerar a transmissão e não o motor isoladamente.
Baixa inércia nem sempre significa melhor desempenho
Motores de baixa inércia são frequentemente associados a respostas rápidas, o que é correto em muitas aplicações.
Mas isso não significa que o motor de menor inércia deva ser selecionado automaticamente.
Se a inércia da carga conectada for muito maior que a inércia do motor, o sistema servo poderá se tornar mais difícil de ajustar e controlar.
O inversor pode precisar trabalhar mais durante a aceleração e desaceleração, e a resposta final da máquina pode não ser tão suave quanto o esperado.
Da mesma forma, selecionar um motor com inércia de rotor desnecessariamente alta pode reduzir o desempenho de aceleração e pode exigir mais torque para atingir o mesmo ciclo de movimento.
O objetivo não é escolher a inércia mais baixa ou mais alta possível.
O objetivo é criar uma correspondência razoável entre o motor, a carga e o movimento necessário.
Comece com o ciclo de movimento
Uma das questões mais úteis durante a seleção do servo é: O que o eixo realmente faz durante um ciclo da máquina?
Considere uma máquina de embalagem.
Um eixo pode mover um mecanismo leve para frente e para trás centenas de vezes por minuto. Aceleração e desaceleração rápidas são essenciais, portanto um servo motor de baixa inércia pode ser apropriado.
Outro eixo na mesma máquina pode girar continuamente um rolo maior com menos mudanças de velocidade. Suas prioridades de seleção de motores podem ser diferentes.
É por isso que dois motores com a mesma potência podem se comportar de maneira muito diferente na mesma máquina.
O movimento em si é importante.
Não ignore o pico de torque
Em aplicações servo, o torque nominal conta apenas parte da história.
Um motor pode operar na maior parte do tempo com torque relativamente moderado, mas exigir muito mais torque por uma fração de segundo durante a aceleração.
É aí que o pico de torque se torna importante.
A linha de servos da Jiangnan inclui famílias de produtos projetadas com capacidade de sobrecarga de curta duração para operação dinâmica. As informações atuais do catálogo e do site mostram o torque nominal e o torque máximo como parâmetros de seleção separados em toda a linha de produtos.
Ao avaliar um motor, o ciclo de movimento completo deve ser verificado: acelerar, funcionar, desacelerar, parar, reverter e repetir.
O motor deve satisfazer tanto o requisito térmico contínuo quanto o requisito dinâmico de curta duração.
A velocidade faz parte do mesmo cálculo
A seleção do servo também deve considerar a velocidade nominal e a velocidade máxima.
Uma máquina pode normalmente operar a 2.000 rpm, mas necessitar brevemente de 4.000 ou 5.000 rpm durante parte do ciclo.
O motor deve ser capaz de atingir essa velocidade e ao mesmo tempo fornecer o torque exigido pela aplicação.
O portfólio atual de servos da Jiangnan inclui produtos compactos, como as séries 15D, 20E e 25D/25E, bem como produtos maiores de quadros 40, 60, 80 e 130. Dependendo da série, as especificações publicadas abrangem diferentes faixas de potência, torque e velocidade.
Isso permite que o motor seja selecionado em torno da máquina, em vez de forçar cada aplicação em um tamanho de estrutura.
A escolha do codificador também é importante
A inércia do motor afeta a resposta mecânica, mas o sistema de feedback afeta a precisão com que essa resposta pode ser controlada.
Os servossistemas podem usar encoders incrementais, encoders absolutos, encoders magnéticos ou resolvedores dependendo da aplicação.
O catálogo atual de servos da Jiangnan inclui compatibilidade com diversas tecnologias de feedback em suas famílias de produtos.
O codificador deve ser selecionado de acordo com o servoconversor, requisitos de posicionamento, comportamento de inicialização e ambiente operacional.
Uma resolução de codificador mais alta por si só não torna toda a máquina mais precisa automaticamente. Folga mecânica, rigidez, erro de transmissão e ajuste de controle também afetam o desempenho do posicionamento final.
Como um OEM deve escolher a classe de inércia correta?
Não existe uma regra universal única que diga que uma determinada máquina deve sempre usar um motor de baixa, média ou alta inércia.
Os fabricantes de servomotores também podem definir categorias de inércia de maneira um pouco diferente.
Para um projeto OEM, a informação mais útil a ser fornecida é a condição operacional real do eixo.
Isso normalmente inclui o torque nominal e de pico necessário, faixa de velocidade, inércia da carga, tempo de aceleração e desaceleração, taxa de transmissão, tensão do servo-drive, requisitos do encoder, dimensões de montagem e ambiente operacional.
Se a inércia da carga não for conhecida, um desenho mecânico do eixo pode muitas vezes ajudar a equipe de engenharia a estimá-la.
Para um projeto de substituição, a placa de identificação do motor existente, o desenho do motor e o modelo do servo-drive também são valiosos.


Opções de servo motor elétrico Hangzhou Jiangnan
atualmente oferece servomotores de ímã permanente em linhas de produtos de baixa, média e alta inércia, com vários tamanhos de estrutura, plataformas de tensão e configurações de feedback.
A estrutura do produto reflete diferentes requisitos de aplicação, em vez de tratar todos os servo-eixos da mesma maneira.
Por exemplo, os produtos de baixa tensão da Série B são relevantes para aplicações como AGVs e sistemas robóticos compactos, enquanto os produtos de alta tensão da Série A atendem a outra classe de equipamentos de automação industrial. O portfólio mais amplo de servos da Jiangnan também abrange configurações de média e alta inércia para robôs industriais, sistemas de manuseio de materiais, robôs colaborativos e outras máquinas.
A base de aplicações mais ampla inclui robôs industriais, robôs colaborativos, AGVs, máquinas-ferramentas CNC, máquinas de embalagem, máquinas têxteis e outros equipamentos automatizados.
Para o desenvolvimento OEM, o processo de seleção pode começar com os requisitos da máquina e depois restringir o tamanho apropriado da estrutura, classe de inércia, nível de potência, codificador e configuração mecânica.
Escolha o motor da máquina, não a etiqueta
Servomotores de baixa, média e alta inércia não são três níveis de qualidade do produto.
São diferentes opções de engenharia.
Um motor de baixa inércia pode ser a escolha certa para um eixo robótico rápido e leve.
Um motor de média inércia pode ser mais adequado a uma máquina que necessita de resposta dinâmica equilibrada e controle de carga.
Um motor de alta inércia pode ser apropriado quando o mecanismo conectado e o perfil de movimento favorecem maior inércia do rotor.
A escolha correta depende do servoeixo completo.
Antes de selecionar um motor, defina primeiro os requisitos de carga, velocidade, aceleração, transmissão e posicionamento. Uma vez esclarecidas essas condições, a inércia do motor torna-se um parâmetro de seleção útil, em vez de apenas mais um número no catálogo.
Para projetos OEM e de substituição, a Jiangnan Electric pode revisar a placa de identificação do motor existente, o desenho mecânico, as informações de carga e as especificações do servo-drive antes de recomendar uma configuração apropriada do servo motor.
Isenção de responsabilidade
As informações neste artigo são fornecidas apenas para referência geral. As especificações do produto, o desempenho, as opções de configuração e a adequação devem ser avaliadas detalhadamente para a aplicação pretendida e as condições operacionais reais. Antes de selecionar, comprar ou usar um produto, confirme os detalhes relevantes com a Jiangnan Electric e consulte a documentação técnica aplicável e as especificações acordadas. Este artigo não substitui instruções específicas do produto ou uma avaliação profissional de engenharia.