

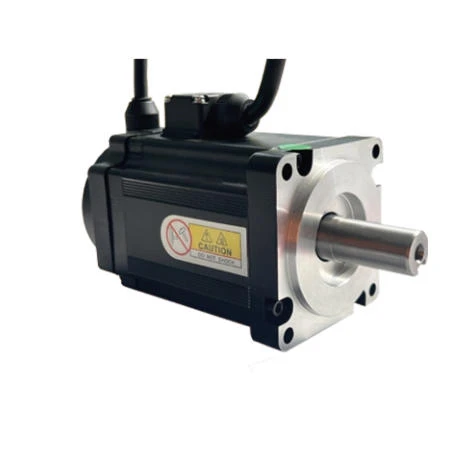
Hangzhou Jiangnan Electric Motor Co., Ltd. é um dos principais fabricantes e fornecedores de servo motores síncronos de ímã permanente 60d na China. Com vasta experiência, estamos comprometidos em fornecer produtos personalizados de alta qualidade com preços competitivos. Bem-vindo ao atacado de servomotores síncronos de ímã permanente 60d premium para venda aqui de nossa fábrica.
ímã permanenteservo motor elétrico
Leve e compacto– comprimento curto do corpo, pegada mínima.
Alto torque– capacidade de sobrecarga de até 3×.
Alta velocidade– operação suave até 6.000 rpm.
Excelente estabilidade e baixo torque de engrenagem– possibilitado por um novo design eletromagnético com configuração de 10 pólos/12 slots.
Alta proteção e longa vida útil– as bobinas do estator são integralmente encapsuladas (encapsuladas).
Compatibilidade versátil– suporta codificadores magnéticos incrementais e absolutos.
Custo-benefício– alta densidade de potência pelo preço.
Tensão nominal (Série D):220 V - 380 V;servo motor à prova d'água;servo motor de alta potência
Aplicações típicas:robôs colaborativos e robôs de seis eixos para carga pesada; servo motor para braço robótico
Servomotores Série D – Especificações Técnicas
| Especificações Técnicas | ||||
| Modelo de motor | Unidade | SF60D02030M2014 | SF60D04030M2014 | SF60D06030M2014 |
| Tensão de unidade compatível (V) | V | 220 | 220 | 220 |
| Potência nominal (kW) | kW | 0.2 | 0.4 | 0.6 |
| Torque nominal (N·m) | Nm | 0.64 | 1.27 | 1.91 |
| Pico de Torque (N·m) | Nm | 1.28 | 2.54 | 3.82 |
| Velocidade nominal (rpm) | rpm | 3000 | 3000 | 3000 |
| Velocidade máxima (rpm) | rpm | 4000 | 4000 | 4000 |
| Corrente nominal (A) | A | 1.2 | 2.5 | 3.7 |
| Inércia do Rotor (kg·m²) | kg·m² | 0.347×10⁻⁴ | 0.412×10⁻⁴ | 0.483×10⁻⁴ |
| Constante de Torque (N·m/A) | Nm/A | 0.53 | 0.508 | 0.516 |
| Constante de Tempo Elétrica (ms) | EM | 1.87 | 2.16 | 2.4 |
| Resistência linha a linha (Ω) | Ω | 0.48 | 0.24 | 0.2 |
| Indutância linha a linha (mH) | mH | 0.9 | 0.52 | 0.48 |
| Constante Back-EMF linha a linha (V/krpm) | V/krpm | 8.2 | 8.5 | 8.5 |
| Número de pares de pólos | / | 5 | 5 | 5 |
| Resolução do codificador (PPR) | / | 2500 / Absoluto | ||
| Classe de isolamento | / | F | ||
| Grau de Proteção | / | IP64 | ||
| Ambiente Operacional | / | Temperatura ambiente: -20 graus a 50 graus Umidade relativa: <90% UR (sem condensação) |
||
| Comprimento do motor (mm) | milímetros | 81 | 99 | 121 |
| Peso do motor (kg) | kg | 1.25 | 1.55 | 1.9 |
| Peso do Motor com Freio (kg) | kg | 1.45 | 1.75 | 2.1 |


Atribuições de pinos do conector
1. Conector de alimentação do motor
| Fio de enrolamento | U | V | W | Educação Física |
| Número do soquete | 1 | 2 | 3 | 4 |
2. Soquete do codificador (absoluto)
| Definição do pino de sinal | Educação Física | 5V | 0V | SD+ | SD- | VB+ | VB- |
| Pino nº. | 1 | 2 | 3 | 4 | 5 | 6 | 7 |
3. 15-Conector do codificador de pino
| Definição do pino de sinal | Escudo | 5V | 0V | B+ | Z- | U+ | Z+ | U- | A+ | V+ | W+ | V- | A- | B- | W- |
| Pino nº. | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 | 10 | 11 | 12 | 13 | 14 | 15 |
Dimensões de montagem (mm)
| Dimensões de montagem 60D | |||||||||||||
| Tamanho do flange do motor (mm) | Modelo de motor | Freio | Comprimento do motor (mm) | Dimensões do eixo de saída (mm) | Dimensões da face do flange (mm) | Dimensões principais (mm) | Peso (Kg) | ||||||
| LL | LBZ | M | S | FS | FC | LS | Q | QL | QH | ||||
| 60 | SF60D02030M2014 | Não | 81±1 | / | ⌀30±0.3 |  |
 |
3 | 11 | 5 | 25 | 16.8 | 1.15 |
| SF60D02030M2Z14 | Sim | / | 103±1 | 1.35 | |||||||||
| SF60D04030M2014 | Não | 99±1 | / | 1.4 | |||||||||
| SF60D04030M2Z14 | Sim | / | 121±1 | 1.6 | |||||||||
| SF60D06030M2014 | Não | 121±1 | / | 1.7 | |||||||||
| SF60D06030M2Z14 | Sim | / | 141±1 | 1.9 | |||||||||
| Observação: Todos os oito modelos com flange de 60 mm (quatro potências nominais, cada uma disponível com ou sem freio) compartilham as mesmas dimensões de extensão de eixo, chaveta/chaveta e piloto de flange. Diâmetro do eixo S=⌀14 +0.005/-0,015; diâmetro piloto do flange FS=⌀50 +0.010/-0,025; dimensões principais: LS=11, Q=5, QL=25 e QH=16.8. Na coluna "Freio", "Não" indica um motor sem freio, enquanto "Sim" indica um motor equipado com freio. | |||||||||||||


As dimensões acima são tamanhos de montagem padrão. Alterações podem ser feitas para atender às necessidades específicas do cliente.
Importante:Nunca aplique impacto ou choque no eixo do motor – isso pode causar danos irreversíveis ao codificador na extremidade traseira do eixo.
Certificado de Produtos

Fabricante de servomotores


Catálogo de Produtos
Perguntas frequentes
Q: Para que tipo de carga mecânica o 60D de alta inércia foi projetado?
R: A 60D destina-se a eixos com maior inércia de carga, onde a melhor correspondência de inércia e a operação estável são importantes. Não é simplesmente “mais forte” que um motor de baixa inércia; ele aborda uma correspondência dinâmica mecânica diferente.
Q: Como devo escolher entre 60D e 60A?
R: O 60A tem baixa inércia e o 60D tem alta inércia. Ambos usam 220 V e classes de potência semelhantes, mas o torque máximo, a velocidade máxima e a inércia do rotor são diferentes. A seleção deve ser baseada na relação carga-inércia e no ciclo de movimento, em vez da substituição pela mesma potência.
Q: O 60D pode ser usado em robôs colaborativos ou de seis eixos de alta carga útil?
R: O catálogo identifica motores de alta tensão da série D para essas aplicações robóticas. Uma junta específica ainda requer verificação em nível de projeto da caixa de engrenagens, carga útil, comprimento do braço, inércia, pico de torque e requisitos de controle de segurança.
Q: O que significa IP64 para aplicações robóticas de alta carga?
R: IP64 fornece proteção contra entrada de poeira e respingos de líquidos até um nível definido, mas está abaixo de IP65/IP67. Para juntas próximas de água, óleo ou áreas de limpeza, a vedação da máquina e o limite real de proteção do motor devem ser confirmados antecipadamente.
Q: O torque máximo do 60D é 300% do torque nominal?
R: Para os modelos 60D atuais, a tabela de especificações mostra o torque máximo em aproximadamente 2× o torque nominal, e não 3×. As compras e a comunicação externa devem usar a tabela específica do modelo em vez de apenas a declaração geral da série “até 300%”.
Q: Um motor de alta inércia sempre torna o sistema mais lento?
R: Uma maior inércia do motor afeta a aceleração nas mesmas condições, mas se fornecer uma melhor correspondência com uma carga de alta inércia, o sistema geral poderá ser mais fácil de ajustar e estabilizar. Todo o sistema mecânico deve ser avaliado, e não apenas a inércia do motor.
Tag: Servo motores síncronos de ímã permanente 60d, China Servo motores síncronos de ímã permanente 60d, fabricantes, fornecedores, fábrica


