

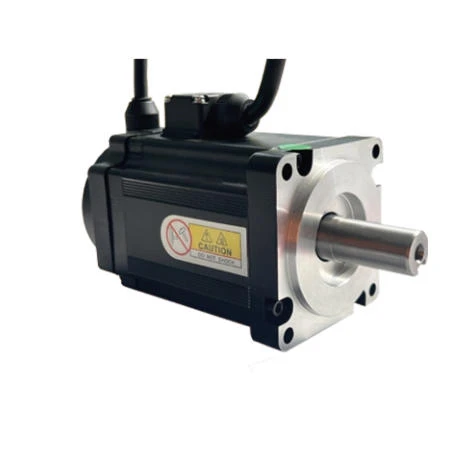
Hangzhou Jiangnan Electric Motor Co., Ltd. é um dos principais fabricantes e fornecedores de servo motores síncronos de ímã permanente 60e na China. Com vasta experiência, estamos comprometidos em fornecer produtos personalizados de alta qualidade com preços competitivos. Bem-vindo ao atacado de servo motores síncronos de ímã permanente 60e premium para venda aqui de nossa fábrica.
ímã permanenteservo motor elétrico
Leve e compacto– comprimento curto do corpo, pegada mínima.
Alto torque– capacidade de sobrecarga de até 3×.
Alta velocidade– operação suave até 6.000 rpm.
Excelente estabilidade e baixo torque de engrenagem– possibilitado por um novo design eletromagnético com configuração de 10 pólos/12 slots.
Alta proteção e longa vida útil– as bobinas do estator são integralmente encapsuladas (encapsuladas).
Compatibilidade versátil– suporta codificadores magnéticos incrementais e absolutos.
Custo-benefício– alta densidade de potência pelo preço.
Tensão nominal (Série D):220 V - 380 V;servo motor à prova d'água;servo motor de alta potência
Aplicações típicas:robôs colaborativos e robôs de seis eixos para carga pesada; servo motor para braço robótico
Servomotores Série E – Especificações Técnicas
| Especificações Técnicas | |||||
| Modelo do motor | Unidade | SF60E02030M2014 | SF60E04030M2014 | SF60E06030M2014 | |
| Tensão de unidade compatível (V) | V | 48 | 48 | 48 | |
| Potência nominal (kW) | kW | 0.2 | 0.4 | 0.6 | |
| Torque nominal (N·m) | Nm | 0.64 | 1.27 | 1.91 | |
| Pico de Torque (N·m) | Nm | 1.28 | 2.54 | 3.82 | |
| Velocidade nominal (rpm) | rpm | 3000 | 3000 | 3000 | |
| Velocidade máxima (rpm) | rpm | 3500 | 3500 | 3500 | |
| Corrente nominal (A) | A | 5 | 10.2 | 15.3 | |
| Inércia do Rotor (kg·m²) | kg·m² | 0.347×10⁻⁴ | 0.412×10⁻⁴ | 0.483×10⁻⁴ | |
| Constante de Torque (N·m/A) | Nm/A | 0.128 | 0.124 | 0.124 | |
| Constante de Tempo Elétrica (ms) | EM | 1.87 | 2.16 | 2.4 | |
| Resistência linha a linha (Ω) | Ω | 0.48 | 0.24 | 0.2 | |
| Indutância linha a linha (mH) | mH | 0.9 | 0.52 | 0.48 | |
| Constante Back-EMF linha a linha (V/krpm) | V/krpm | 8.2 | 8.5 | 8.5 | |
| Número de pares de pólos | / | 5 | 5 | 5 | |
| Resolução do codificador (PPR) | / | 2500 / Absoluto | |||
| Classe de isolamento | / | F | |||
| Grau de Proteção | / | IP64 | |||
| Ambiente Operacional | / | Temperatura ambiente: -20 graus a 50 graus Umidade relativa: <90% UR (sem condensação) |
|||
| Comprimento do motor (mm) | milímetros | 81 | 99 | 121 | |
| Peso do motor (kg) | kg | 1.2 | 1.4 | 1.7 | |
| Peso do Motor com Freio (kg) | kg | 1.4 | 1.6 | 1.9 | |


Atribuições de pinos do conector
1. Conector de alimentação do motor
| Fio de enrolamento | U | V | W | Educação Física |
| Número do soquete | 1 | 2 | 3 | 4 |
2. Soquete do codificador (absoluto)
| Definição do pino de sinal | Educação Física | 5V | 0V | SD+ | SD- | VB+ | VB- |
| Pino nº. | 1 | 2 | 3 | 4 | 5 | 6 | 7 |
3. 15-Conector do codificador de pino
| Definição do pino de sinal | Escudo | 5V | 0V | B+ | Z- | U+ | Z+ | U- | A+ | V+ | W+ | V- | A- | B- | W- |
| Pino nº. | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 | 10 | 11 | 12 | 13 | 14 | 15 |
Dimensões de montagem (mm)
| Dimensões de montagem 60E | |||||||||||||
| Tamanho do flange do motor (mm) | Modelo do motor | Freio | Comprimento do motor (mm) | Dimensões do eixo de saída (mm) | Dimensões da face do flange (mm) | Dimensões principais (mm) | Peso (Kg) | ||||||
| LL | LBZ | M | S | FS | FC | LS | Q | QL | QH | ||||
| 60 | SF60E02030M2014 | Não | 81±1 | / | ⌀30±0.3 |  |
 |
3 | 11 | 5 | 25 | 16.8 | 1.15 |
| SF60E02030M2Z14 | Sim | / | 103±1 | 1.35 | |||||||||
| SF60E04030M2014 | Não | 99±1 | / | 1.4 | |||||||||
| SF60E04030M2Z14 | Sim | / | 121±1 | 1.6 | |||||||||
| SF60E06030M2014 | Não | 121±1 | / | 1.7 | |||||||||
| SF60E06030M2Z14 | Sim | / | 141±1 | 1.9 | |||||||||
| Observação: Todos os oito modelos com flange de 60 mm (quatro potências nominais, cada uma disponível com ou sem freio) compartilham as mesmas dimensões de extensão de eixo, chaveta/chaveta e piloto de flange. Diâmetro do eixo S=⌀14 +0.005/-0,015; diâmetro piloto do flange FS=⌀50 +0.010/-0,025; dimensões principais: LS=11, Q=5, QL=25 e QH=16.8. Na coluna "Freio", "Não" indica um motor sem freio, enquanto "Sim" indica um motor equipado com freio. | |||||||||||||


As dimensões acima são tamanhos de montagem padrão. Alterações podem ser feitas para atender às necessidades específicas do cliente.
Importante:Nunca aplique impacto ou choque no eixo do motor – isso pode causar danos irreversíveis ao codificador na extremidade traseira do eixo.
Certificado de Produtos

Fabricante de servomotores


Catálogo de Produtos
Perguntas frequentes
Q: Por que existem séries 60E e 60B separadas se ambas são de 48 V e 200-600 W?
R: A principal diferença é a inércia e a correspondência dinâmica: o 60B tem baixa inércia, enquanto o 60E tem alta inércia. Poder igual não significa comportamento de controle igual; a seleção deve ser baseada na inércia da carga e no ciclo de movimento.
Q: Quais requisitos de inversor são importantes para uma plataforma de alta inércia de 48 V?
R: Além da compatibilidade de tensão, verifique a corrente contínua/de pico, a capacidade de ajuste de inércia, o manuseio de energia regenerativa e a interface do codificador. A energia de aceleração e desaceleração pode ser significativa com cargas de alta inércia, portanto a margem de acionamento é especialmente importante.
Q: Quais cargas são mais adequadas para o 60E?
R: É mais adequado para eixos de baixa tensão com inércia de carga relativamente maior e requisitos mais fortes para correspondência de inércia estável, como certas juntas de robôs, mecanismos rotativos ou transmissões mais pesadas. A adequação deve ser calculada para o serviço real.
Q: O IP64 é suficiente para robôs móveis ou equipamentos industriais?
R: Depende da instalação. Pode ser adequado dentro de um gabinete protegido, mas aplicações expostas que envolvam chuva, fluido de lavagem, névoa de óleo ou poeira pesada podem exigir proteção adicional da máquina ou uma solução de maior proteção.
Q: Por que a velocidade máxima do 60E está limitada a 3.500 r/min?
R: A série prioriza a correspondência de alta inércia e uma plataforma de baixa tensão em vez da velocidade máxima. Se for necessária uma velocidade maior, compare o 60A/60D ou outra série e verifique também o torque necessário.
Q: Quais dados de aplicação são mais importantes na compra do 60E?
A: Inércia de carga, relação de transmissão, tempo de aceleração/desaceleração, torque contínuo/pico, velocidade máxima, ciclo de movimento e capacidade de alimentação/acionamento. Para uma série de alta inércia, a inércia da carga é um dos primeiros parâmetros que devem ser confirmados.
Tag: Servo motores síncronos de ímã permanente 60e, China Servo motores síncronos de ímã permanente 60e, fabricantes, fornecedores, fábrica


